

Участник Центра испытаний робототехники МИК разработал систему автономного управления робособаками
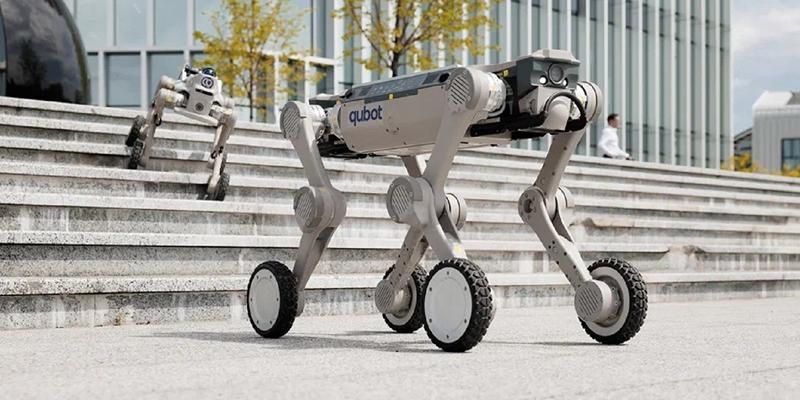
Компания «Кью Групп» (подразделение Qubot), участник Центра испытаний роботов фонда «Московского инновационного кластера», разработала систему управления робособаками для автономного мониторинга крупных объектов городской инфраструктуры, складов, стройплощадок и других территорий, а также выявления нештатных ситуаций. Об этом сообщили в Московском инновационном кластере.
Решение представила компания, которая уже испытала разработанную систему, позволяющую одновременно управлять несколькими робособаками и хранить до 20 интерактивных карт объектов. Через веб-интерфейс оператор создает цифровую карту объекта, задает маршрут и расставляет контрольные точки. После этого система переводит робота в автономный режим и отправляет его на выполнение задания: он самостоятельно патрулирует территорию, объезжает препятствия, анализирует окружающую обстановку с помощью технологий искусственного интеллекта и компьютерного зрения, а также в режиме реального времени передает информацию о выявленных нештатных ситуациях в ситуационный центр оператора. В зависимости от модели робособака может преодолевать маршрут протяженностью до 10 км и работать без подзарядки до пяти часов.
Набор функций робота определяется задачами конкретного объекта. Он способен обнаруживать людей в запрещенных зонах, случаи вандализма, появление граффити, курение, нарушения правил парковки, а также контролировать соблюдение требований безопасности. Каждое выявленное нарушение фиксируется с указанием места и времени, сопровождается фото- и видеоматериалами, сразу передается оператору, отображается на карте объекта, сохраняется в архиве и автоматически включается в итоговый отчет. При этом сценарии работы можно настроить и дообучить с учетом особенностей территории.

Робот также способен взаимодействовать с людьми во время патрулирования. Если он обнаруживает человека в запрещенной зоне, то подходит к нему, передает голосовое предупреждение или автоматически соединяет с оператором по двусторонней аудиосвязи. При необходимости оператор может в любой момент подключиться к роботу через веб-интерфейс, просмотреть изображение с его камер и взять управление на себя. Система предусматривает приоритет ручного управления: в первую очередь – оператором на объекте, затем – удаленным оператором, и только после этого робот работает в автономном режиме.
Решение также может использоваться для мониторинга парковок: робот распознает автомобили и государственные регистрационные номера, выявляет нарушения правил парковки и передает информацию оператору.
«Сегодня заказчикам требуется не отдельная роботизированная платформа, а комплексное решение, адаптированное к конкретным производственным процессам и готовое к практической эксплуатации. Поэтому при разработке мы сосредоточились не столько на самом роботе, сколько на создании универсальной системы управления, которую можно быстро интегрировать в существующую инфраструктуру предприятия. Такое решение помогает повысить эффективность мониторинга, снизить нагрузку на сотрудников и обеспечить безопасный контроль труднодоступных объектов», — отметил Петр Петренко, генеральный директор АО «Кью Групп».
Система прошла успешное тестирование на базе Российской академии народного хозяйства и государственной службы при Президенте Российской Федерации (РАНХиГС). В конце августа планируются демонстрационные испытания в кластере «Ломоносов».